应用场景
■ 户外/室内变电站
自主巡航变压器、GIS 组合电器、断路器、互感器、避雷器、电缆终端等区域,完成表计读数、开关/指示灯/压板状态识别、红外测温、渗漏油与绝缘子破损检测;可进入继保室、GIS 室等人工巡视盲区,实现设备外观与内部隐患一体感知。
■ 配电房 / 开关室
在柜体密集、空间紧凑环境中灵活穿行,对开关柜、母排、电缆接头、低压屏柜进行红外热缺陷诊断、局放监测、声纹采集与温湿度/气体检测,自动识别柜门未关、指示灯异常、表计越限等问题,替代三班倒式人工值守。
■ 设备房 / 继保室 / 站用变室
按预设点位执行定时巡检与特巡,读取电流、电压、SF₆气压、油位等参数,结合视觉大模型判断“是不是真实缺陷”,自动生成巡检报告与告警工单,支撑设备状态趋势分析和预测性维护
核心亮点
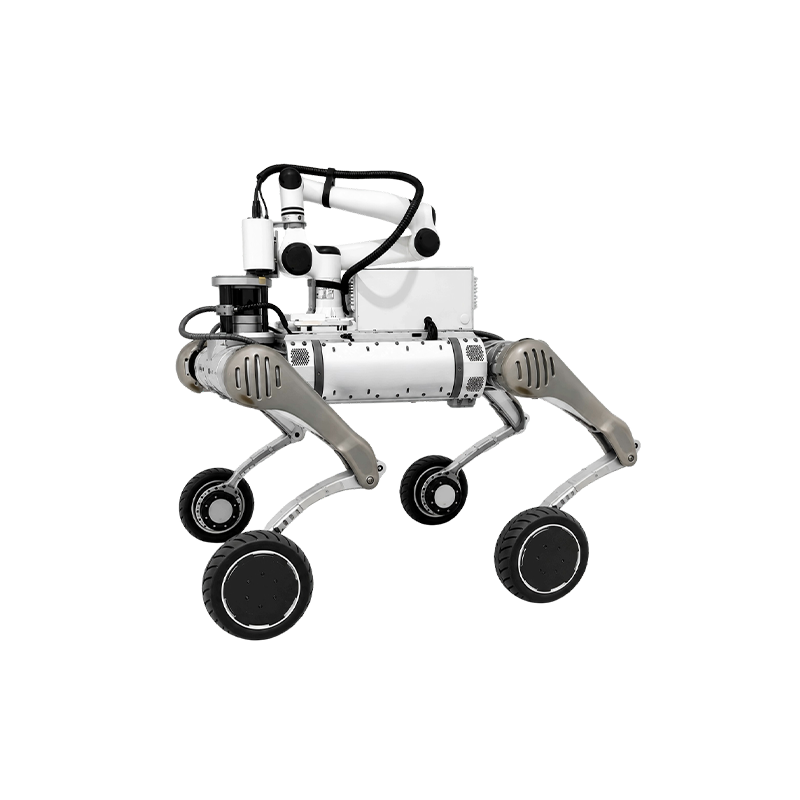
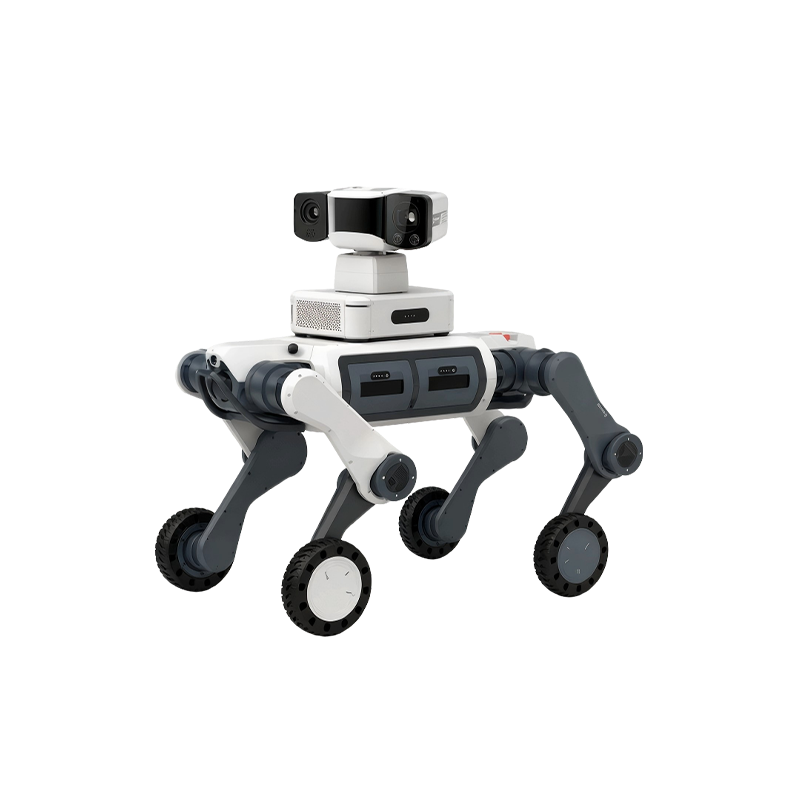
■ 轮足复合,全地形适应:采用轮足复合结构,可灵活上下楼梯、跨越障碍,具备卓越的环境适应能力,轻松应对复杂环境。
■ 视觉大模型,从“看清”到“看懂”:视觉大模型驱动,实现缺陷从“看清”到“看懂”的跨越,并具备未知异常发现能力。
■ 智能识缺,精准定位:高精度算法支持20余种设备缺陷、状态识别(如导线断股、绝缘子破损),结合图像配准技术,消除定位误差。
■ 全栈自研平台,秒级响应智能闭环:自研任务管理与业务协调系统,实现模块间秒级通信,配合仿真数据训练平台,为工程化快速迭代提供支撑。
技术参数
机器人平台技术参数 | |||
机器人规格参数 | 站立尺寸:820mmx430mmx570mm; 重量:约35kg(含电池); | ||
电池与续航能力 | 空载续航时间/里程:3h/15km; 有效负载续航时间/里程:2.5h/12km; 充电时长(单块电池):1.5h; | ||
负载能力 | 有效负载能力:15kg; 极限负载能力:50kg; | ||
运动能力 | 最大工作速度:2m/s;最大连续楼梯高度:25cm; 最大斜坡坡度:45°;最小转弯直径:≤0.7m; | ||
环境适应性 | 工作温度:-20℃ ~ 55℃;防护等级:IP66; | ||
检测能力参数 | |||
缺陷识别类型 | 设备破损类、连接异常类、绝缘与放电类、渗漏与受潮类、异物与环境类、表计与指示类等; | ||
状态识别类型 | 表计读数、指示灯识别、状态牌识别、设备位置状态、安全装置状态等; | ||
| 识别准确率 | ≥96% | 系统误报率 | ≤5% |
注:以上为现有方案技术指标,具体以项目实际配置及现场测试结果为准。
 山东省青岛市城阳区锦宏东路29号3号楼1层
 qd-metroNannar@qtnl.cn


Copyright © 2026 青岛青铁诺丽轨道交通科技有限公司版权所有鲁ICP备2026022360号
技术支持:微动力网络