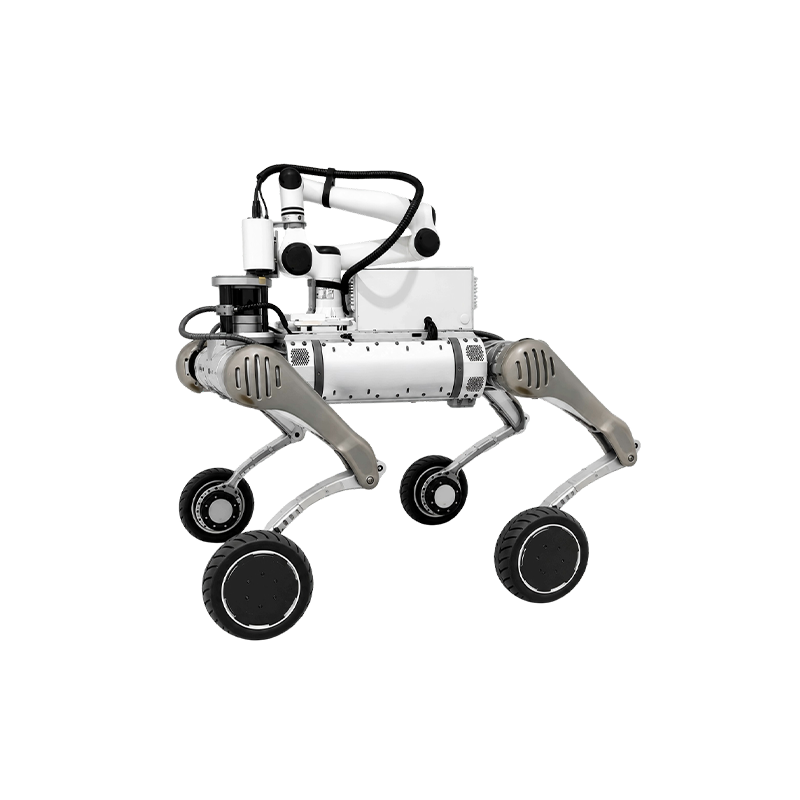
应用场景
该机器人主要应用于列车检修库等轨交运维场景,重点覆盖列车底部、检修沟等区域,可深入狭窄地沟,对转向架、制动系统、牵引设备、管线等关键部位进行二维三维图像采集和检测,替代人工钻底作业,提升检修效率与准确性。
核心亮点
■ 轮足复合,全地形适应:创新性地采用轮足复合结构,可灵活上下楼梯、跨越障碍,具备卓越的环境适应能力,轻松应对地沟复杂环境。
■ 视觉大模型,从“看清”到“看懂”:视觉大模型驱动,实现缺陷从“看清”到“看懂”的跨越,并具备未知异常发现能力。
■ 三重定位纠偏,亚厘米级作业精度:三重协同定位技术,实时消除移动偏移与累积误差,在复杂地沟环境下实现亚厘米级精准控制。
■ 全栈自研平台,秒级响应智能闭环:自研任务管理与业务协调系统,实现模块间秒级通信,配合仿真数据训练平台,为工程化快速迭代提供支撑。
技术参数
机器人平台技术参数 | |||
机器人规格参数 | 站立尺寸:约1098mmx550mmx758mm; 折叠尺寸:约950mmx550mmx450mm; 重量:约85kg(电池12kg); | ||
电池与续航能力 | 电池容量:≥2kwh,电压58V;充电时间:≤2h; 续航:40kg负载最大续航里程25km,空载最大续航里程约30km; | ||
负载能力 | 最大站立负载:120kg;持续行走负载:≥40kg; | ||
运动能力 | 楼梯行走能力:最大台阶高度20~25cm; 攀爬能力:正向爬上和爬下高度≤25cm台阶; 最小转弯直径:≤1.1m;斜坡行走能力:≤45°; 平台最大移动速度:15km/h;巡检移动速度:≥1.4m/s; 定位精度:≤0.5cm; | ||
环境适应性 | 工作温度:-20℃ ~ 55℃;防护等级:IP67; | ||
检测能力参数 | |||
可视部件项点覆盖率 | ≥ 99% | 图像识别准确率 | ≥ 95% |
异物自动检出率 | ≥ 97% | 关键部件丢失检出率 | ≥ 99% |
部件形变、松动检出率 | ≥ 97% | ||
注:以上为现有方案技术指标,具体以项目实际配置及现场测试结果为准。
 山东省青岛市城阳区锦宏东路29号3号楼1层
 qd-metroNannar@qtnl.cn


Copyright © 2026 青岛青铁诺丽轨道交通科技有限公司版权所有鲁ICP备2026022360号
技术支持:微动力网络


